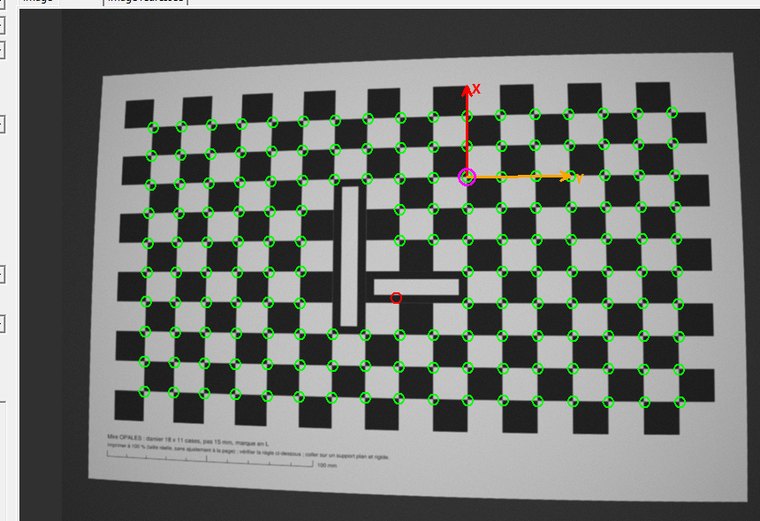
Un repère pièce se pose par une origine et un angle (REPOX, REPOXY, REPANG) : toutes les instructions suivantes lisent leurs coordonnées dans ce repère, ce qui permet de suivre une pièce qui bouge sous la caméra. REPRAZ revient au repère par défaut : origine en bas à gauche de l'image, Y vers le haut, échelle 1. REPSCA / REPSCD posent l'échelle en pixels par millimètre. Les conversions REPE>P, REPP>E, REPZ>P, REPP>Z passent trois points à la fois d'un repère à l'autre. Les outils REPXCBO, REPFCBO, REPPCBO calibrent l'image par une mire (damier ou grille de points).
Résultat habituel d'une instruction de repère : Q, R, S = origine X, Y et angle (radians), T = Y de l'origine, W = angle.
REPOXOrigine + 1 point sur Ox
Repère par l'origine D,E et un point G,H de l'axe X ; angle = direction de D,E vers G,H.
Résultats
- P
- Opération Réussie si =1
- Q
- Point 0 du Repère X
- R
- Y
- S
- Angle
- T
- Point 0 du Repère Y
- W
- Angle du Repère
2 Pts sur Ox + 1 pt sur Oy
Repère par deux points de l'axe X (D,E et G,H) et un point J,K de l'axe Y : l'origine est le pied de la perpendiculaire à X passant par J,K.
Paramètres
- D
- X1
- E
- Y1
- G
- X2
- H
- Y2
- J
- X3
- K
- Y3
Résultats
- P
- Opération Réussie si =1
- Q
- Point 0 du Repère X
- R
- Y
- S
- Angle
- T
- Point 0 du Repère Y
- W
- Angle du Repère
- P = 0 si les deux droites ne se coupent pas.
Retour au repère par défaut (origine en bas à gauche, échelle 1) ; efface aussi les fichiers du dossier temporaire.
Paramètres
Aucun paramètre.
Résultats
- P
- Opération Réussie si =1
- Q
- Point 0 du Repère X
- R
- Y
- S
- Angle
- T
- Point 0 du Repère Y
- W
- Angle du Repère
- P = 1 toujours ; Q, R, S = 0 et Y = 100 (dessin du repère).
Repère par l'origine D,E et l'angle G (radians).
Résultats
- P
- Opération Réussie si =1
- Q
- Point 0 du Repère X
- R
- Y
- S
- Angle
- T
- Point 0 du Repère Y
- W
- Angle du Repère
Convertit trois points du « repère 0 » (Y retourné : y = hauteur − y) vers le repère pièce.
Résultats
- P
- Opération Réussie si =1
- Q
- Coordonnées X1
- R
- Y1
- T
- Coordonnées X2
- U
- Y2
- W
- Coordonnées X3
- X
- Y3
- Les trois points D,E / G,H / J,K sont convertis (résultats Q,R / T,U / W,X) ; F, I, L sont recopiés en S, V, Y.
Pose l'échelle du repère : D pixels par mm en X, E en Y (0 = 1 en X, 0 en Y = même valeur que X).
Résultats
- P
- Échelle X (px/mm)
- Q
- Échelle X (px/mm)
- R
- Échelle Y (px/mm)
Échelle calculée par une distance connue : distance en pixels entre D,E et G,H divisée par J (mm) ; même échelle en X et Y.
Paramètres
- D
- X1
- E
- Y1
- G
- X2
- H
- Y2
- J
- Distance en mm
Résultats
- P
- Échelle (px/mm)
- Q
- Échelle (px/mm)
- R
- Échelle (px/mm)
- T
- Distance mesurée en pixels
Paramètres et résultats communs à REPE>P, REPP>Z, REPP>E
Résultats
- P
- Opération Réussie si =1
- Q
- Coordonnées X1
- R
- Y1
- T
- Coordonnées X2
- U
- Y2
- W
- Coordonnées X3
- X
- Y3
Convertit trois points du repère Écran (D,E / G,H / J,K) vers le repère pièce.
- Les trois points D,E / G,H / J,K sont convertis (résultats Q,R / T,U / W,X) ; F, I, L sont recopiés en S, V, Y.
Convertit trois points du repère pièce vers le « repère 0 » (repère Écran à Y retourné).
- Les trois points D,E / G,H / J,K sont convertis (résultats Q,R / T,U / W,X) ; F, I, L sont recopiés en S, V, Y.
Convertit trois points du repère pièce vers le repère Écran.
- Les trois points D,E / G,H / J,K sont convertis (résultats Q,R / T,U / W,X) ; F, I, L sont recopiés en S, V, Y.
Paramètres et résultats communs à REPXCBO, REPFCBO
Paramètres
- D
- X1
- E
- Y1
- G
- X2
- H
- Y2
- J
- N° d'outil (J)
- L
- Plan de l'image redressée (L, 0 = aucun)
Résultats
- P
- 1 = Opération OK, -1 = échec
- Q
- Translation X
- R
- Translation Y
- S
- Échelle X (px/u)
- T
- Échelle Y (px/u)
- U
- Rotation X (rad)
- V
- Rotation Y (rad)
- W
- Skew
- X
- Largeur sortie
- Y
- Hauteur sortie
Exécuter la calibration par mire
Exécute la calibration par mire n° J (fichier ModelePatMax\OpalesCalibration<J>.svg) sur la zone D,E - G,H ; L > 0 = plan qui reçoit l'image redressée. Remplace CTXCBO.
- Le plan courant devient L, même si L = 0. P = 1 si la calibration réussit, −1 sinon.
REPFCBOForcer la calibration (image de la mire)
Calcule la calibration sur l'image de la mire dans la zone D,E - G,H, l'enregistre, puis l'exécute (comme REPXCBO).
- Si le forçage échoue, la dernière calibration valide est gardée et l'opération rend un échec.
Paramètre de la calibration par mire
Modifie un réglage de la calibration n° J : D = numéro du réglage (1 mode, 2 type de mire, 3 marque, 4-5 pas, 6-7 origine, 8 rotation, 9-10 espaces, 11-14 propres à Opales), E = valeur.
Paramètres
- D
- Numéro de paramètre (voir la liste)
- E
- Valeur
- J
- N° d'outil de calibration
Résultats
- P
- Opération Réussie si =1
- Q
- Q 0
- R
- R 0
- S
- S 0
- T
- T 0
- U
- U 0
- V
- V 0
- W
- W 0
- X
- X 0
- Y
- Y 0
- Un réglage de détection rend la calibration invalide jusqu'au prochain REPFCBO ; rien n'est enregistré avant REPFCBO ou la validation de l'éditeur.