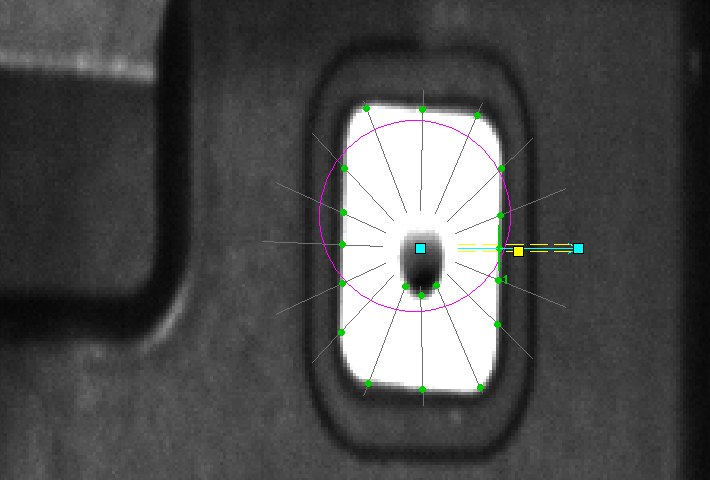
Un front est un passage du sombre au clair (ou l'inverse) le long d'un parcours : droite, arc, cercle, ellipse, polyligne ou spline. L'outil est combinatoire : le CodOp est assemblé à partir des choix de l'onglet.
| Position | Rôle | Valeurs |
|---|
| 1-2 | famille | FR |
| 3 | critère | S seuil absolu M, P pente, M seuil mobile (écart entre deux moyennes mobiles, par défaut), X seuil mobile précis, O droite à seuil mobile et envergure N |
| 4 | sens | B noir → blanc, N blanc → noir, I indifférent |
| 5 | fronts retenus | T tous, M le meilleur, N le n-ième (n° en positions 7-8), B une bande (paire de fronts) |
| 6 | parcours | D droite, A arc centre + 2 points, B cercle centre + 1 point, 3 arc par 3 points, 4 cercle par 3 points, C arc centre / rayon / angles, E ellipse, P polyligne, O spline ouverte, F spline fermée |
| 8 | * | enregistre tous les fronts : commentaire {P a,b} = points locaux a à b, {# a,b} = points globaux, sinon un fichier nommé par le commentaire |
| 9-12 | L + valeur | envergure : demi-largeur moyennée autour du parcours |
Réglages communs : M seuil (0, −1 ou plus de 255 = seuil global), N pente mini (critère pente) ou demi-largeur de la bande moyennée (2N+1 lignes, critères O et X), O écart pour la pente ou nombre de points de la moyenne mobile (O ≤ 0 : seuil fixe M), L largeur attendue d'une bande (mode bande ; 0 = la paire la plus nette).
Résultats : P = nombre de fronts ; Q,R,S = premier front (X, Y, écart signé), T,U,V = deuxième, W,X,Y = dernier, en repère pièce. Mode « meilleur » : Q,R,S = front le plus marqué, T,U,V = premier front. Mode « n-ième » : T,U,V = n-ième front. Mode bande : P = largeur de la bande, Q,R,S / T,U,V = ses deux bords, W,X = milieu, Y = largeur. Les critères à moyenne mobile (M, O, X) donnent une position au dixième de pixel près. Le bouton Profil de l'éditeur ouvre la fenêtre de réglage : profil le long du parcours, seuil réglable à la souris, clic sur le front voulu.
Fronts le long du segment D,E → G,H.
Paramètres
- D
- X1
- E
- Y1
- G
- X2
- H
- Y2
- L
- Largeur attendue d'une bande (mode bande)
- M
- Seuil
- N
- Pente mini, ou demi-largeur de la bande moyennée (critères O et X)
- O
- Largeur
Résultats
- P
- Nombre de Fronts
- Q
- Premier Front X
- R
- Y
- S
- Score
- T
- Deuxième Front X
- U
- Y
- V
- Score
- W
- Dernier Front X
- X
- Y
- Y
- Score
Fronts le long de l'arc passant par D,E, G,H et J,K (de D,E à J,K).
Paramètres
- D
- X1
- E
- Y1
- G
- X2
- H
- Y2
- J
- X3
- K
- Y3
- M
- Seuil
- N
- Pente mini / demi-largeur de bande
- O
- Écart pour la pente / points de la moyenne mobile
Résultats
- P
- Nombre de Fronts
- Q
- Premier Front X
- R
- Y
- S
- Score
- T
- Deuxième Front X
- U
- Y
- V
- Score
- W
- Dernier Front X
- X
- Y
- Y
- Score
Paramètres et résultats communs à FR___O, FR___F
Paramètres
- D
- Point global WINPOL (0 = commentaire)
- M
- Seuil de transition (0 ou -1 = seuil general)
- N
- Pente mini (critere pente)
- O
- Ecart entre 2 points pour calculer la pente
Résultats
- P
- Nombre de Fronts
- Q
- Premier Front X
- R
- Y
- S
- Score
- T
- Deuxième Front X
- U
- Y
- V
- Score
- W
- Dernier Front X
- X
- Y
- Y
- Score
Fronts le long d'une B-spline ouverte construite sur les points (D > 0 = polyligne WINPOL, D = 0 = commentaire) ; sans points, reprend la dernière spline construite.
Comme la spline ouverte, mais fermée.
Fronts le long de l'arc de centre D,E, de rayon G, de l'angle J à l'angle K (radians, repère pièce).
Paramètres
- D
- X1
- E
- Y1
- G
- Rayon
- J
- Angle Départ
- K
- Angle Fin
- M
- Seuil
- N
- Pente mini / demi-largeur de bande
- O
- Écart pour la pente / points de la moyenne mobile
Résultats
- P
- Nombre de Fronts
- Q
- Premier Front X
- R
- Y
- S
- Score
- T
- Deuxième Front X
- U
- Y
- V
- Score
- W
- Dernier Front X
- X
- Y
- Y
- Score
Fronts le long d'un arc de centre D,E, de départ G,H et de fin J,K.
Paramètres
- D
- X1
- E
- Y1
- G
- X2
- H
- Y2
- J
- X3
- K
- Y3
- M
- Seuil
- N
- Pente mini / demi-largeur de bande
- O
- Écart pour la pente / points de la moyenne mobile
Résultats
- P
- Nombre de Fronts
- Q
- Premier Front X
- R
- Y
- S
- Score
- T
- Deuxième Front X
- U
- Y
- V
- Score
- W
- Dernier Front X
- X
- Y
- Y
- Score
Fronts le long d'une ellipse (ou d'un arc d'ellipse) de centre D,E, demi-axes G et H, inclinaison I, de l'angle J à l'angle K.
Paramètres
- D
- X1
- E
- Y1
- G
- 1er demi-axe
- H
- 2e demi-axe
- I
- Angle
- J
- Angle Départ
- K
- Angle Fin
- M
- Seuil
- O
- Largeur
Résultats
- P
- Nombre de Fronts
- Q
- Premier Front X
- R
- Y
- S
- Score
- T
- Deuxième Front X
- U
- Y
- V
- Score
- W
- Dernier Front X
- X
- Y
- Y
- Score
Fronts le long du cercle passant par D,E, G,H et J,K.
Paramètres
- D
- X1
- E
- Y1
- G
- X2
- H
- Y2
- J
- X3
- K
- Y3
- M
- Seuil
- N
- Pente mini / demi-largeur de bande
- O
- Écart pour la pente / points de la moyenne mobile
Résultats
- P
- Nombre de Fronts
- Q
- Premier Front X
- R
- Y
- S
- Score
- T
- Deuxième Front X
- U
- Y
- V
- Score
- W
- Dernier Front X
- X
- Y
- Y
- Score
Fronts le long d'un cercle de centre D,E passant par G,H.
Paramètres
- D
- X1
- E
- Y1
- G
- X2
- H
- Y2
- M
- Seuil
- N
- Pente mini / demi-largeur de bande
- O
- Écart pour la pente / points de la moyenne mobile
Résultats
- P
- Nombre de Fronts
- Q
- Premier Front X
- R
- Y
- S
- Score
- T
- Deuxième Front X
- U
- Y
- V
- Score
- W
- Dernier Front X
- X
- Y
- Y
- Score
Fronts le long d'une polyligne : D > 0 = polyligne saisie par WINPOL (en-tête au point global D, fermeture comprise si elle est « reliée »), D = 0 = liste de points du commentaire ({#123..150}, {P1..3}, {#123}…). Le parcours est tracé en bleu.
Paramètres
- D
- Point global WINPOL (0 = commentaire)
- M
- Seuil de transition (0 ou -1 = seuil general)
- N
- Pente mini (critere pente)
- O
- Ecart entre 2 points pour calculer la pente
Résultats
- P
- Nombre de Fronts
- Q
- Premier Front X
- R
- Y
- S
- Score
- T
- Deuxième Front X
- U
- Y
- V
- Score
- W
- Dernier Front X
- X
- Y
- Y
- Score
Droite Seuil Mobile Envergure
Droite à seuil mobile et envergure : bande de 2N+1 lignes moyennée le long de D,E → G,H, écart de deux moyennes mobiles de O points comparé à M (FRO force le critère moyenne mobile).
Paramètres
- D
- X1
- E
- Y1
- G
- X2
- H
- Y2
- L
- Largeur attendue d'une bande (mode bande)
- M
- Seuil
- N
- Envergure
- O
- Largeur
Résultats
- P
- Nombre de Fronts
- Q
- Premier Front X
- R
- Y
- S
- Score
- T
- Deuxième Front X
- U
- Y
- V
- Score
- W
- Dernier Front X
- X
- Y
- Y
- Score
Seuil mobile précis : mêmes réglages que FRO (M, N, O) ; moteur précis bilinéaire, indépendant du sens du segment (écart-type ≈ 0,005 px sans bruit).
Paramètres
- D
- X1
- E
- Y1
- G
- X2
- H
- Y2
- M
- Seuil
- N
- Envergure
- O
- Largeur
Résultats
- P
- Nombre de Fronts
- Q
- Premier Front X
- R
- Y
- S
- Score
- T
- Deuxième Front X
- U
- Y
- V
- Score
- W
- Dernier Front X
- X
- Y
- Y
- Score
- Le calcul précis porte sur une droite ; sur les autres parcours, le calcul est celui du seuil mobile.